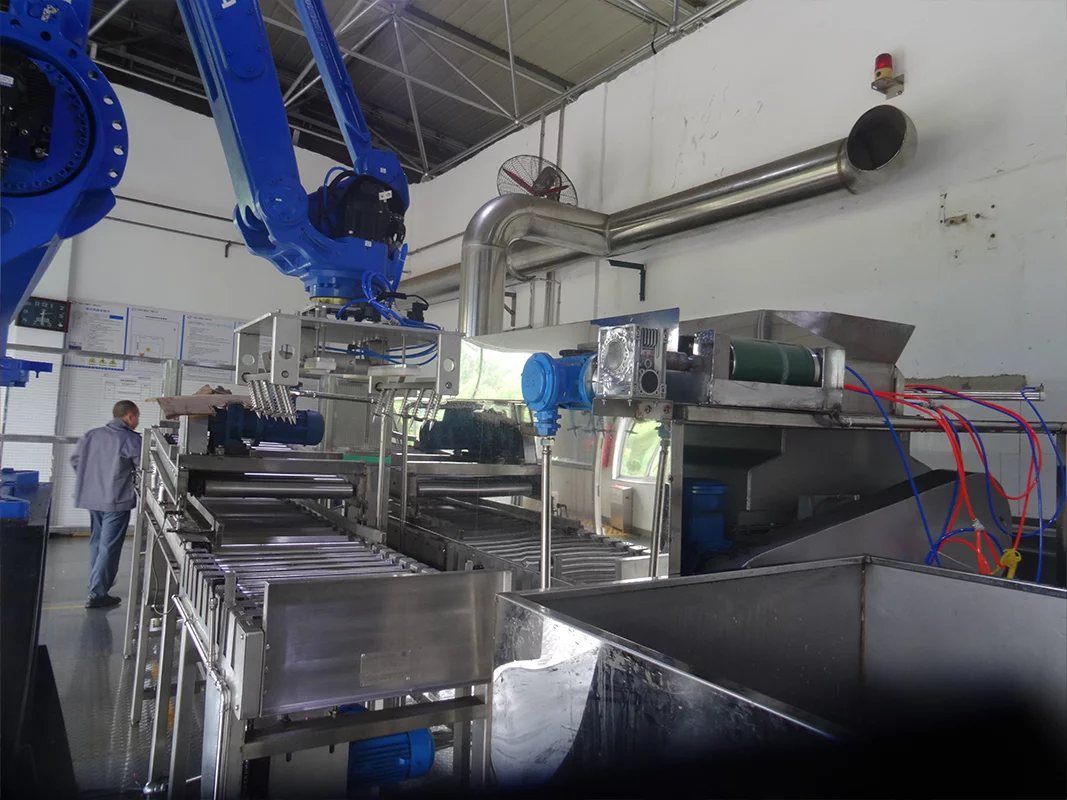
Dieser Plan basiert auf den von Partei A angegebenen Anforderungen an den Produktionsprozess. Gabelstapler transportieren eine Palette mit Materialien, und Industrieroboter und Robotervorrichtungen arbeiten mit 3D-Vision-Inspektion zusammen, um einzelne kleine Pakete mit Ammoniumnitrat genau zu lokalisieren und automatisch auszupacken. Das System bereitet unregelmäßige Pakete vor und bringt sie in Form, und Industrieroboter und Vorrichtungen brechen das Ammoniumnitrat automatisch auf und entnehmen es aus den Säcken. Nachdem das Ammoniumnitrat im Brecher zerkleinert wurde, wird es mit einer Schnecke zum nächsten Prozess transportiert, so dass das gesamte System ohne festen Personaleinsatz auskommt. Für eine stabile und zuverlässige Arbeit ist nur ein Gabelstapler erforderlich.
Grundsätze für die Entwicklung technischer Lösungen:
Eine davon ist die Einhaltung der nationalen Sicherheitsnormen;
Zweitens kann es den Personalbestand der Unternehmen verringern und ihre Effizienz steigern, die Arbeitseffizienz verbessern, die Unternehmenskosten senken und den Umweltschutz und die Energieeinsparung fördern;
Drittens ist der Grad der Automatisierung und der Intelligenz in China zumindest führend.
Das gesamte System umfasst den Transport der Schalenmaterialien, die visuelle Inspektion, das Greifen der Beutel durch Roboter, das Formen der Beutel, das Aufbrechen der Beutel und das Sammeln der Abfallbeutel.
Sammeln und Transportieren leerer Paletten. Der spezifische Prozess ist wie folgt:
①-Transport einer Palette von Materialien: Nachdem der Gabelstapler die gesamte Materialpalette an die Rollenbahn übergeben hat, lagert die Rollenbahn die Palettenmaterialien vorübergehend ein oder transportiert sie. Die Palettenmaterialien werden durch den Übergabeförderer an die Greifposition des mechanischen Arms übergeben, und die Fördergeschwindigkeit beträgt 9m/min.
②-Visuelle Inspektion: Durch den Einsatz von visuellen Robotern zur Erkennung der Stapelart und der Verpackungsrichtung von Palettenware und die Verknüpfung mit dem Auspackroboter und dem Roboterarm für nachfolgende Operationen. “
③-Robotisches Greifen des Beutels: Der Auspackroboter und der Roboterarm beginnen mit dem Greifen und Abrufen des Materialbeutels durch die Verknüpfung des visuellen Roboters und übertragen ihn auf das Leder.
Bandförderer, Produktionskapazität: 29,6 Tonnen/Stunde, Greifergewicht: 25-50kg.
④-Materialsackformung: Der Materialsack wird über einen Gurtförderer zum Rollenformungsförderer transportiert und dann vom Rollenformungsförderer geformt. Der Materialsack wird zur Bandwarte-Maschine transportiert und dann von einem Sackgreifroboter und einem Roboterarm gegriffen und zum Sackzerreißmechanismus transportiert. Das Förderband hat eine Fördergeschwindigkeit von 12m/min.
⑤-Sackaufreißen: Der Mechanismus zum Aufbrechen der Säcke beginnt zu arbeiten und schneidet das Materialpaket durch. Das Material in der Verpackung fällt zum Zerkleinern in den Brecher und wird dann über eine Förderschnecke und eine Verzweigungsrutsche in den Wasserlöslichkeitstank befördert.
⑥-Abfallsack-Sammlung: Nachdem der Materialsack aufgebrochen wurde, dreht sich der mechanische Arm des Greifroboters, um den Abfallsack in den Sammelbehälter zu legen. Nachdem der Sammler vollständig eingesammelt ist, wird er manuell zur Verarbeitung herausgeschoben.
Nach dem Abwerfen des Abfallsacks kehrt der Sackgreifroboter zur Sackgreifmaschine zurück und wiederholt die Schritte 2 bis 7 nacheinander, um das Greifen, Fördern, Formen, Aufbrechen und Zuführen der gesamten Palette von Materialsäcken abzuschließen.
⑧-Sammlung und Transport leerer Tabletts: Nachdem die Waren auf dem Tablett aufgefangen und transportiert wurden, wird das leere Tablett über den Transferförderer zum Tablettsammellager befördert. Nachdem das Tablett vollständig gesammelt wurde, wird es über den Kettenförderer zum Trommelförderer befördert und wartet auf die Abfahrt des Fahrzeugs. Der Übergabeförderer hat eine Fördergeschwindigkeit von 9m/min.


