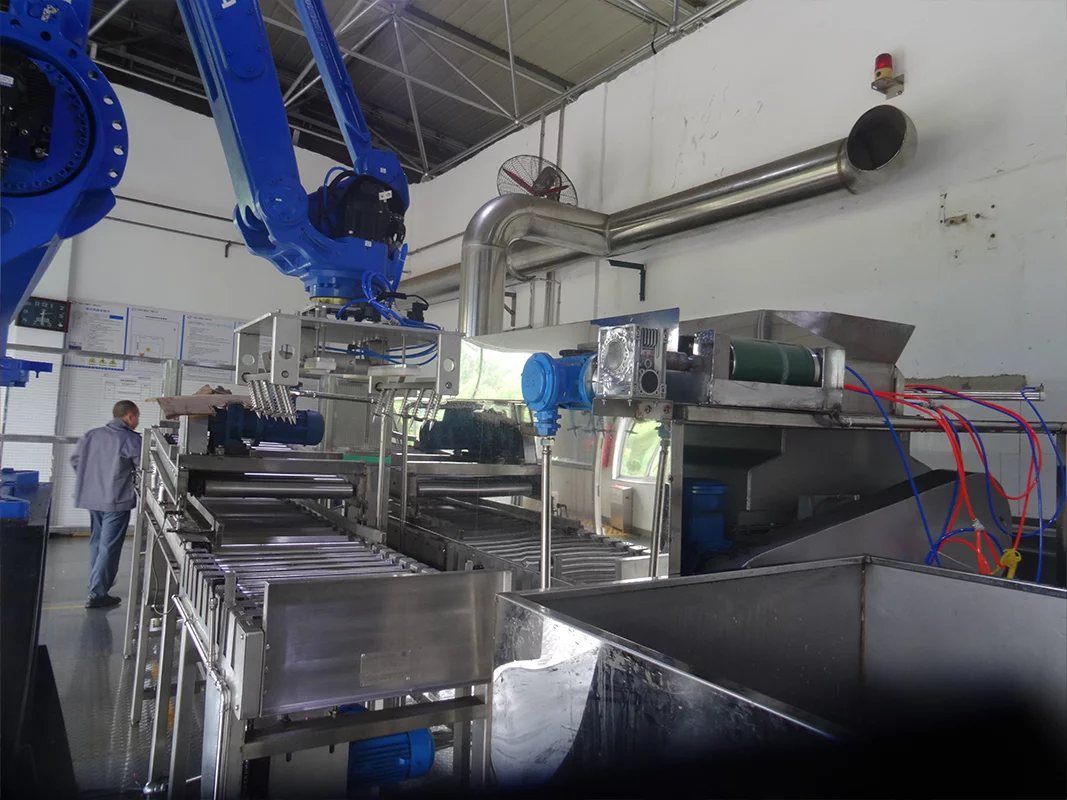
이 계획은 당사자 A가 제공한 생산 공정 요구 사항을 기반으로 합니다. 지게차가 자재 팔레트를 운반하고 산업용 로봇과 로봇 픽스처가 3D 비전 검사와 협력하여 질산암모늄의 개별 소형 패키지를 정확하게 찾아 자동으로 포장을 해제합니다. 이 시스템은 불규칙한 포장을 전처리하고 모양을 만들고, 산업용 로봇과 픽스처가 자동으로 질산암모늄 포장을 부수고 제거합니다. 질산암모늄은 분쇄기에서 분쇄된 후 스크류를 통해 다음 공정으로 이송되어 고정 인력 없이 전체 시스템을 구현합니다. 안정적이고 신뢰할 수 있는 작업을 위해 지게차 인력 한 명만 필요합니다.
기술 솔루션 개발을 위한 원칙
하나는 국가 안전 표준을 준수하는 것입니다;
둘째, 기업의 인력을 줄이고 효율성을 높이며 업무 효율성을 개선하고 기업 비용을 낮추며 환경 보호 및 에너지 절약을 촉진할 수 있습니다;
셋째, 자동화 및 인텔리전스 수준은 적어도 중국 내 최고 수준입니다.
전체 시스템에는 트레이 재료 운송, 육안 검사, 로봇 봉투 집기, 봉투 성형, 봉투 파손 및 폐기물 봉투 수거가 포함됩니다.
빈 팔레트를 수집하고 운반합니다. 구체적인 프로세스는 다음과 같습니다:
자재 팔레트 운송: 지게차가 자재 팔레트 전체를 롤러 컨베이어로 옮긴 후 롤러 컨베이어가 팔레트 자재를 임시로 보관하거나 운반합니다. 팔레트 자재는 이송 컨베이어에 의해 기계식 암 그립 위치로 이송되며 컨베이어 속도는 9m / 분입니다.
②-육안 검사: 시각 로봇을 사용하여 팔레트 상품의 적재 형태와 포장 방향을 감지하고, 언패킹 로봇 및 로봇 팔과 연동하여 후속 작업을 수행합니다. “
로봇 가방 잡기: 포장 풀기 로봇과 로봇 팔이 시각 로봇의 연동을 통해 재료 가방을 잡고 회수하기 시작하여 가죽으로 옮깁니다.
벨트 컨베이어, 생산 능력: 시간당 29.6톤, 잡기 무게: 25-50kg.
재료 백 성형: 재료 백은 벨트 컨베이어를 통해 롤러 성형 컨베이어로 이송된 후 롤러 성형 컨베이어에 의해 성형됩니다. 재료 백은 벨트 대기 기계로 이송 된 다음 백 잡기 로봇과 로봇 팔로 백을 잡고 백 브레이킹 메커니즘으로 이송됩니다. 벨트 컨베이어의 이송 속도는 12m/분입니다.
봉지 뜯기: 백 브레이킹 메커니즘이 작동하기 시작하여 재료 패키지를 절단합니다. 포장 내부의 재료는 분쇄기로 떨어져 분쇄된 후 스크류 컨베이어와 분기 슈트를 통해 수용성 탱크로 보내집니다.
⑥-쓰레기 봉투 수거: 종량제 봉투가 찢어지면 잡는 로봇의 기계 팔이 회전하여 종량제 봉투를 수거함에 넣습니다. 수거함이 완전히 수거된 후에는 수동으로 밀어내어 처리합니다.
폐기물 봉투를 떨어뜨린 후 봉투 집품 로봇은 봉투 집품 작업을 위해 벨트 대기 기계로 돌아가 2~7단계를 순차적으로 반복하여 전체 자재 봉투 팔레트의 집품, 운반, 성형, 봉투 파쇄 및 공급을 완료합니다.
⑧-빈 트레이 수거 및 운반: 트레이의 상품이 잡히고 운반 된 후 빈 트레이는 이송 컨베이어를 통해 트레이 수거 창고로 운반됩니다. 트레이가 완전히 수거되면 체인 컨베이어에 의해 드럼 컨베이어로 운반되어 차량이 출발할 때까지 대기합니다. 이송 컨베이어의 이송 속도는 9m/분입니다.


