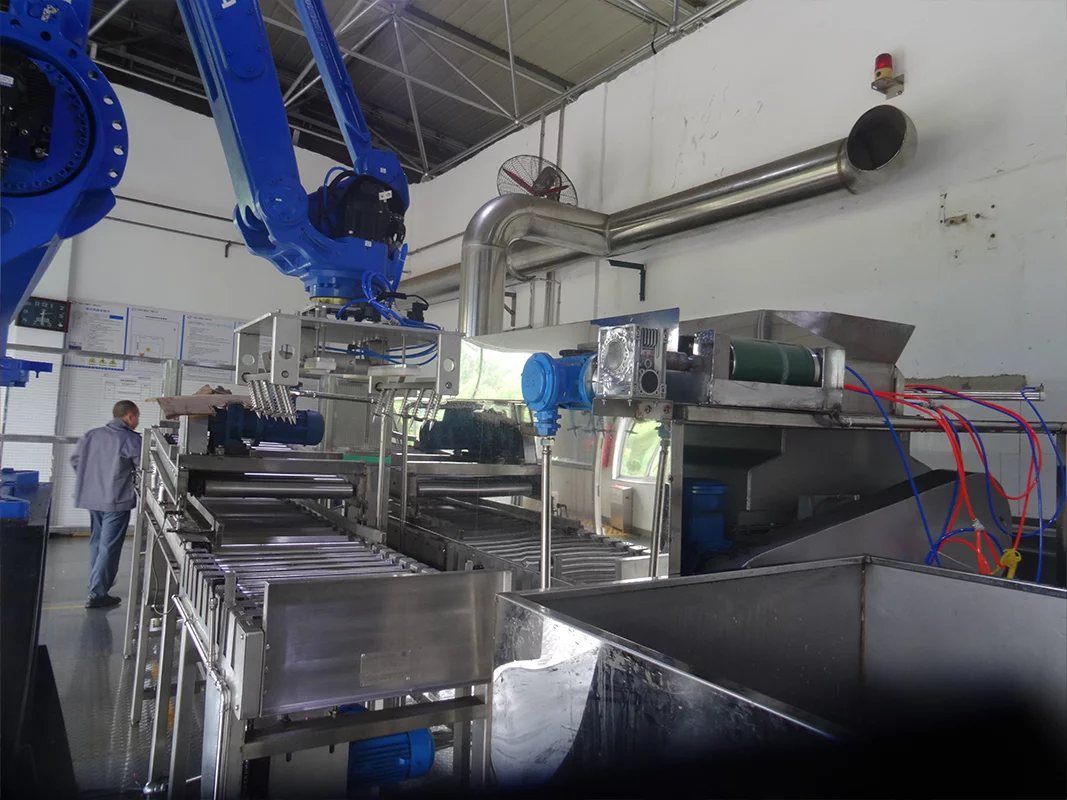
Este plano baseia-se nos requisitos do processo de produção fornecidos pela Parte A. As empilhadoras transportam uma palete de materiais, e os robôs industriais e os dispositivos de fixação cooperam com a inspeção por visão 3D para localizar com precisão e desembalar automaticamente pequenas embalagens individuais de nitrato de amónio. O sistema pré-processa e molda as embalagens irregulares, e os robôs industriais e os dispositivos de fixação partem e removem automaticamente o nitrato de amónio ensacado. Depois de o nitrato de amónio ser triturado no triturador, é transportado por rosca para o processo seguinte, garantindo que todo o sistema funcione sem intervenção de pessoal fixo. É necessário apenas um operador de empilhador para garantir um funcionamento estável e fiável.
Princípios para o desenvolvimento de soluções técnicas:
Uma delas é cumprir as normas nacionais de segurança;
Em segundo lugar, pode reduzir o número de funcionários e aumentar a eficiência das empresas, melhorar a produtividade, reduzir os custos das empresas e promover a proteção ambiental e a poupança de energia;
Em terceiro lugar, o nível de automatização e inteligência situa-se, no mínimo, ao nível dos mais avançados da China.
Todo o sistema inclui o transporte dos materiais nas bandejas, a inspeção visual, a recolha robótica dos sacos, a modelagem dos sacos, a abertura dos sacos e a recolha dos sacos com resíduos
Recolher e transportar paletes vazias. O processo específico é o seguinte:
①·Transporte de uma palete de materiais: Depois de a empilhadeira transferir toda a palete de materiais para o transportador de rolos, este armazena temporariamente ou transporta os materiais da palete. Os materiais da palete são transferidos para a posição de preensão do braço mecânico pelo transportador de transferência, cuja velocidade é de 9 m/min.
②·Inspeção visual: Utilizando robôs de inspeção visual para detetar o tipo de empilhamento e a orientação das embalagens das mercadorias em paletes, e integrando-os com o robô de desembalagem e o braço robótico para as operações subsequentes. “
③·Pega robótica do saco: O robô de desembalagem e o braço robótico começam a agarrar e a retirar o saco de material através do sistema de articulação do robô com visão artificial, transferindo-o para o couro
Transportador de correia, capacidade de produção: 29,6 toneladas/hora, peso da garra: 25-50 kg.
④·Moldagem do saco de material: O saco de material é transportado para o transportador de moldagem por rolos através de um transportador de correia e, em seguida, moldado por esse transportador. O saco de material é transportado para a máquina de espera de correia e, depois, agarrado por um robô de recolha de sacos e um braço robótico, sendo transportado para o mecanismo de abertura de sacos. A correia transportadora tem uma velocidade de transporte de 12 m/min.
⑤·Corte do saco: O mecanismo de corte do saco entra em funcionamento, cortando a embalagem do material. O material no interior da embalagem cai no triturador para ser triturado e, em seguida, é encaminhado para o tanque de solubilidade em água através de um transportador de parafuso e de uma rampa de ramificação.
⑥·Recolha de sacos de resíduos: Depois de o saco de material ser rasgado, o braço mecânico do robô de preensão roda para colocar o saco de resíduos na caixa de recolha. Quando a caixa de recolha estiver cheia, será empurrada manualmente para fora para ser processada.
⑦·Depois de largar o saco de resíduos, o robô de recolha de sacos regressa à máquina de espera da correia para a operação de recolha de sacos, repetindo os passos 2 a 7 em sequência para concluir a recolha, o transporte, a modelagem, a abertura dos sacos e a alimentação de toda a palete de sacos de material.
⑧·Recolha e transporte de tabuleiros vazios: Depois de as mercadorias no tabuleiro serem recolhidas e transportadas, o tabuleiro vazio é encaminhado para o armazém de recolha de tabuleiros pelo transportador de transferência. Quando a recolha do tabuleiro estiver concluída, este é encaminhado para o transportador de tambor pelo transportador de corrente e aguarda a partida do veículo. O transportador de transferência tem uma velocidade de transporte de 9 m/min.


