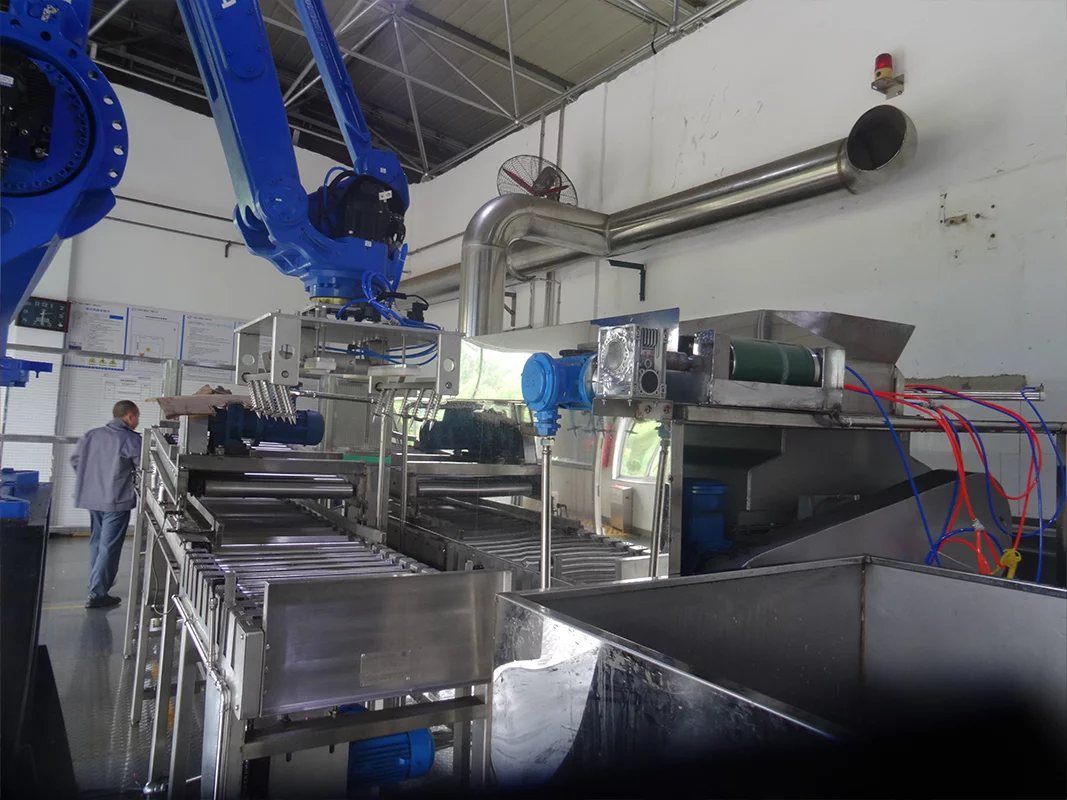
Este plan se basa en los requisitos del proceso de producción proporcionados por la Parte A. Las carretillas elevadoras transportan un palé de materiales, y los robots industriales y los dispositivos de fijación de robots cooperan con la inspección por visión 3D para localizar con precisión y desembalar automáticamente pequeños paquetes individuales de nitrato de amonio. El sistema preprocesa y da forma a los paquetes irregulares, y los robots industriales y las fijaciones rompen y retiran automáticamente el nitrato de amonio embolsado. Una vez triturado el nitrato de amonio en la trituradora, se transporta por tornillo al siguiente proceso, consiguiendo que todo el sistema funcione sin personal fijo. Sólo se necesita un personal de carretilla elevadora para un trabajo estable y fiable.
Principios para el desarrollo de soluciones técnicas:
Una es cumplir las normas nacionales de seguridad;
En segundo lugar, puede reducir el personal y aumentar la eficiencia de las empresas, mejorar la eficacia del trabajo, reducir los costes empresariales y promover la protección del medio ambiente y la conservación de la energía;
En tercer lugar, el nivel de automatización e inteligencia se sitúa al menos a la cabeza en China.
El sistema completo incluye el transporte de los materiales de las bandejas, la inspección visual, el agarre robotizado de las bolsas, la formación de las bolsas, la rotura de las bolsas y la recogida de las bolsas de residuos.
Recoger y transportar palés vacíos. El proceso específico es el siguiente:
①-Transporte de un palé de materiales: Después de que la carretilla elevadora transfiera todo el palé de materiales al transportador de rodillos, el transportador de rodillos almacena o transporta temporalmente los materiales del palé. Los materiales de la paleta son transferidos a la posición de agarre del brazo mecánico por el transportador de transferencia, y la velocidad del transportador es de 9m/min.
②-Inspección visual: Mediante el uso de robots visuales para detectar el tipo de apilamiento y la dirección del paquete de las mercancías paletizadas, y la vinculación con el robot de desembalaje y el brazo robótico para las operaciones posteriores. “
③-Agarre robótico de la bolsa: El robot de desembalaje y el brazo robótico comienzan a agarrar y recuperar la bolsa de material a través del enlace del robot visual, y la transfieren al cuero
Cinta transportadora, capacidad de producción: 29,6 toneladas/hora, peso de la cuchara: 25-50kg.
④-Formación de la bolsa de material: La bolsa de material se transporta al transportador de formación de rodillos a través de un transportador de cinta y, a continuación, el transportador de formación de rodillos le da forma. La bolsa de material se transporta a la máquina de espera de la cinta, y luego es agarrada por un robot de agarre de bolsas y un brazo robótico, y transportada al mecanismo de rotura de bolsas. La cinta transportadora tiene una velocidad de transporte de 12 m/min.
⑤-Ruptura de la bolsa: El mecanismo de rotura de bolsas comienza a funcionar, cortando el paquete de material. El material dentro del paquete cae en la trituradora para ser triturado, y luego es enviado al tanque de solubilidad de agua por un transportador de tornillo y un conducto de ramificación.
⑥-Recogida de bolsas de residuos: Después de romper la bolsa de material, el brazo mecánico del robot de agarre gira para colocar la bolsa de residuos en la caja de recogida. Después de que el colector esté completamente recogido, se empujará manualmente hacia fuera para su procesamiento.
⑦-Después de soltar la bolsa de residuos, el robot de agarre de bolsas vuelve a la máquina de espera de la cinta para la operación de agarre de bolsas, repitiendo los pasos 2 a 7 en secuencia para completar el agarre, el transporte, la formación, la rotura de bolsas y la alimentación de todo el palé de bolsas de material.
⑧-Recogida y transporte de bandejas vacías: Después de capturar y transportar la mercancía de la bandeja, la bandeja vacía se transporta al almacén de recogida de bandejas mediante el transportador de transferencia. Una vez que la bandeja está totalmente recogida, se transporta al transportador de tambor mediante el transportador de cadena y espera a que salga el vehículo. El transportador de transferencia tiene una velocidad de transporte de 9 m/min.


