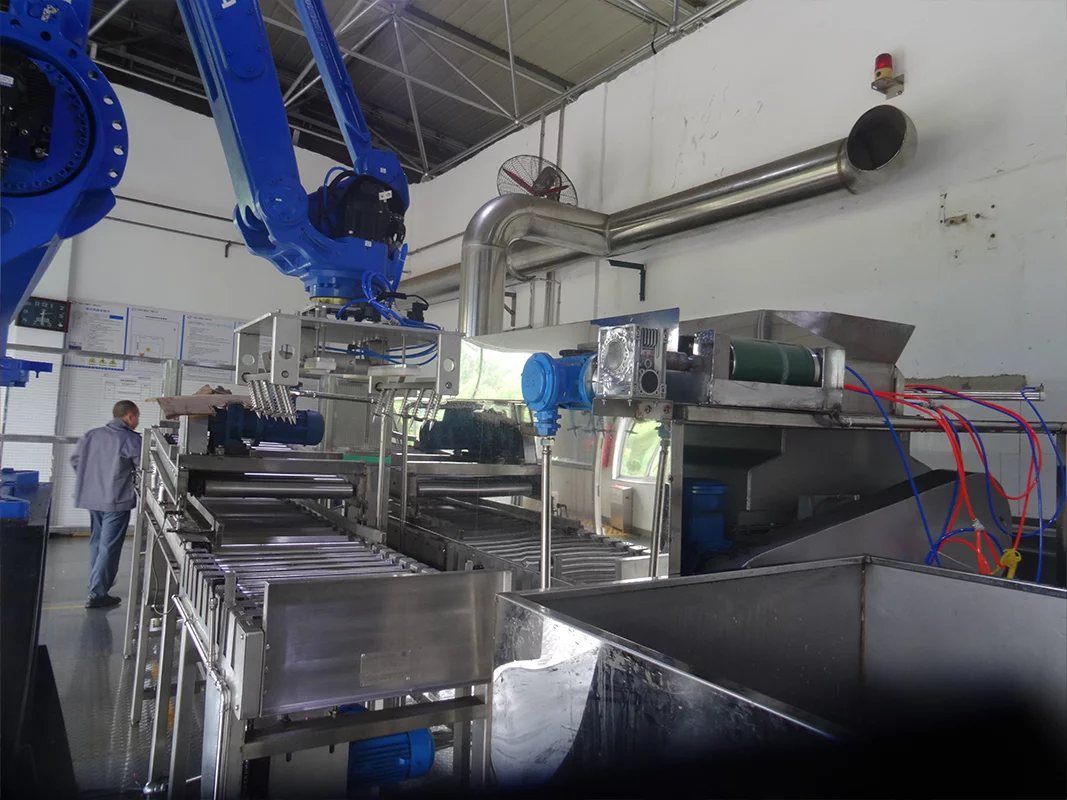
Ce plan repose sur les exigences du processus de production fournies par la partie A. Des chariots élévateurs transportent une palette de matériaux, tandis que des robots industriels et des dispositifs de fixation coopèrent avec un système d’inspection par vision 3D afin de localiser avec précision et de déballer automatiquement chaque petit colis de nitrate d’ammonium. Le système prétraite et met en forme les paquets irréguliers, tandis que les robots industriels et les dispositifs de fixation cassent et retirent automatiquement les sacs de nitrate d’ammonium. Une fois le nitrate d’ammonium broyé dans le broyeur, il est acheminé par vis sans fin vers l’étape suivante, ce qui permet au système tout entier de fonctionner sans intervention humaine permanente. Un seul opérateur de chariot élévateur suffit pour assurer un fonctionnement stable et fiable.
Principes régissant l'élaboration de solutions techniques :
L'une d'entre elles consiste à respecter les normes de sécurité nationales ;
D'autre part, cela permet aux entreprises de réduire leurs effectifs et d'accroître leur efficacité, d'améliorer la productivité, de réduire leurs coûts, ainsi que de favoriser la protection de l'environnement et les économies d'énergie ;
Troisièmement, le niveau d'automatisation et d'intelligence se situe au moins au niveau des meilleurs en Chine.
L'ensemble du système comprend le transport des plateaux, l'inspection visuelle, la préhension robotisée des sacs, la mise en forme des sacs, leur ouverture et la collecte des sacs usagés.
Collecter et transporter les palettes vides. La procédure à suivre est la suivante :
①·Transport d'une palette de matériaux : une fois que le chariot élévateur a transféré l'intégralité de la palette de matériaux sur le convoyeur à rouleaux, ce dernier stocke temporairement ou achemine les matériaux de la palette. Les matériaux de la palette sont ensuite acheminés vers la position de préhension du bras robotisé par le convoyeur de transfert, dont la vitesse est de 9 m/min.
②·Inspection visuelle : utilisation de robots d'inspection visuelle pour détecter le type d'empilage et l'orientation des colis sur les palettes, et connexion avec le robot de déballage et le bras robotisé pour les opérations suivantes. “
③·Prise de sacs par robot : le robot de déballage et le bras robotisé commencent à saisir et à récupérer le sac de matière première grâce au système de liaison du robot de vision, puis le transfèrent vers le cuir
Convoyeur à bande, capacité de production : 29,6 tonnes/heure, poids de la benne : 25 à 50 kg.
④·Mise en forme des sacs de matériaux : le sac de matériaux est acheminé vers le convoyeur à rouleaux de mise en forme via un convoyeur à bande, puis mis en forme par ce dernier. Le sac est ensuite acheminé vers la machine d’attente à bande, où il est saisi par un robot de préhension de sacs et un bras robotisé, puis acheminé vers le mécanisme de déchirement des sacs. Le convoyeur à bande a une vitesse de transport de 12 m/min.
⑤·Ouverture des sacs : le mécanisme d'ouverture des sacs se met en marche et découpe l'emballage contenant le matériau. Le matériau contenu dans l'emballage tombe dans le broyeur pour y être broyé, puis est acheminé vers la cuve de solubilité dans l'eau par un convoyeur à vis et une goulotte de dérivation.
⑥·Collecte des sacs de déchets : une fois le sac de matériaux déchiré, le bras mécanique du robot de préhension pivote pour placer le sac de déchets dans le bac de collecte. Une fois le bac plein, celui-ci est poussé manuellement vers la sortie pour être traité.
⑦·Une fois le sac de déchets déposé, le robot de préhension des sacs retourne vers la machine d'attente à bande pour effectuer une nouvelle opération de préhension, répétant ainsi les étapes 2 à 7 dans l'ordre afin de mener à bien les opérations de préhension, de transport, de mise en forme, de déchirement des sacs et d'alimentation de la palette entière de sacs de matériaux.
⑧·Collecte et transport des plateaux vides : une fois que les marchandises présentes sur le plateau ont été prélevées et transportées, le plateau vide est acheminé vers l'entrepôt de collecte des plateaux par le convoyeur de transfert. Une fois la collecte des plateaux terminée, ceux-ci sont acheminés vers le convoyeur à tambour par le convoyeur à chaîne et attendent le départ du véhicule. Le convoyeur de transfert a une vitesse de transport de 9 m/min.


