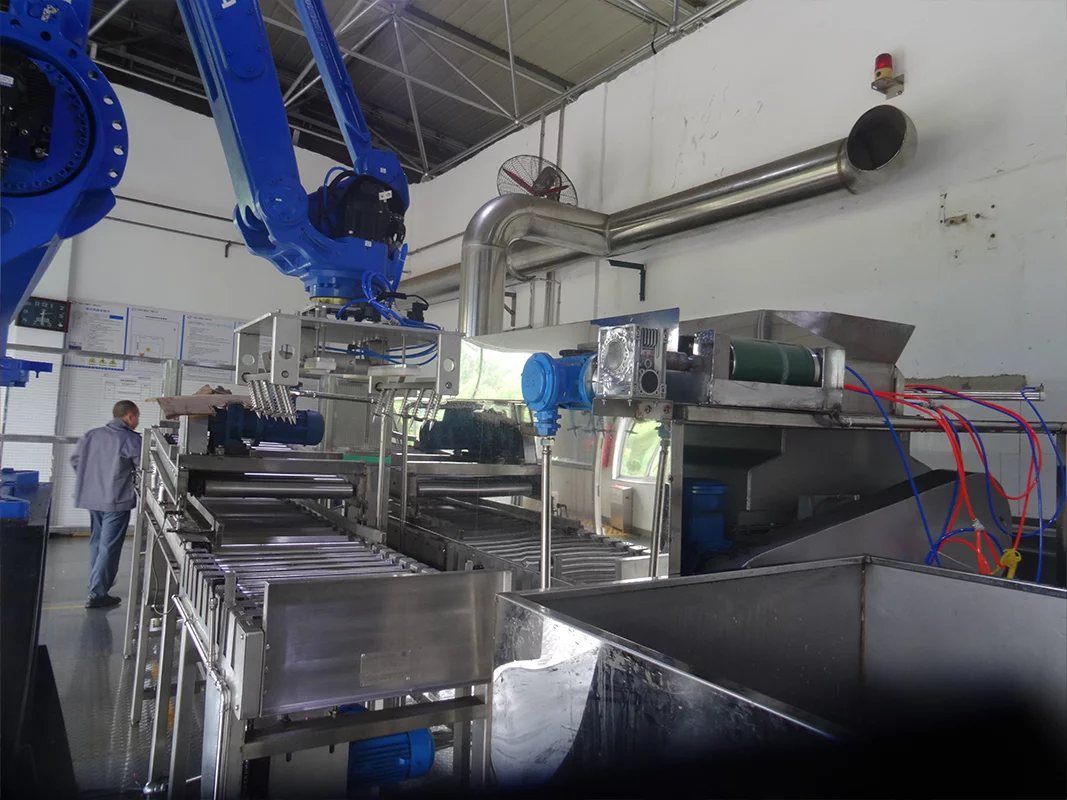
تستند هذه الخطة إلى متطلبات عملية الإنتاج التي قدمها الطرف «أ». حيث تقوم الرافعات الشوكية بنقل منصة نقالة محملة بالمواد، وتتعاون الروبوتات الصناعية ووحدات التثبيت الخاصة بها مع نظام الفحص بالرؤية ثلاثية الأبعاد لتحديد المواقع بدقة وفك التغليف تلقائيًّا للعبوات الصغيرة الفردية من نترات الأمونيوم. يقوم النظام بمعالجة مسبقة وتشكيل العبوات غير المنتظمة، وتقوم الروبوتات الصناعية ووحدات التثبيت تلقائيًا بتفتيت وإزالة أكسيد الأمونيوم المعبأ في أكياس. بعد سحق أكسيد الأمونيوم في الكسارة، يتم نقله بواسطة لولب إلى العملية التالية، مما يضمن تشغيل النظام بأكمله دون الحاجة إلى تدخل بشري ثابت. ولا يتطلب الأمر سوى عامل رافعة شوكية واحد لضمان عمل مستقر وموثوق.
مبادئ تطوير الحلول التقنية:
أحدها هو الامتثال لمعايير السلامة الوطنية؛;
ثانياً، يمكن أن يسهم ذلك في تقليص عدد الموظفين وزيادة كفاءة المؤسسات، وتحسين إنتاجية العمل، وخفض تكاليف المؤسسات، وتعزيز حماية البيئة وتوفير الطاقة؛;
ثالثًا، يُعد مستوى الأتمتة والذكاء الاصطناعي في الصين من بين الأفضل على الأقل.
يشمل النظام بأكمله نقل المواد الموضوعة على الصواني، والفحص البصري، والتقاط الأكياس بواسطة الروبوتات، وتشكيل الأكياس، وتمزيق الأكياس، وجمع الأكياس المهملة
جمع ونقل المنصات الفارغة. وتتم العملية بالتفصيل على النحو التالي:
①·نقل منصة نقالة محملة بالمواد: بعد أن تنقل الرافعة الشوكية المنصة النقالة بأكملها إلى الناقل الأسطواني، يقوم هذا الأخير بتخزين أو نقل المواد الموجودة على المنصة مؤقتًا. ثم يتم نقل المواد الموجودة على المنصة إلى موضع الإمساك بالذراع الميكانيكي بواسطة الناقل الناقل، وتبلغ سرعة الناقل 9 أمتار في الدقيقة.
②·الفحص البصري: باستخدام روبوتات بصرية لتحديد نوع التكديس واتجاه التغليف للبضائع الموضوعة على المنصات، والربط مع روبوت التفريغ والذراع الآلية لإجراء العمليات اللاحقة. “
③·التقاط الأكياس آليًّا: يبدأ روبوت التفريغ والذراع الآلية في التقاط واسترجاع كيس المواد من خلال نظام التوصيل البصري للروبوت، ثم نقله إلى الجلد
ناقل حزامي، الطاقة الإنتاجية: 29.6 طن/ساعة، وزن الملاقط: 25-50 كجم.
④·تشكيل أكياس المواد: يتم نقل أكياس المواد إلى الناقل الدوار للتشكيل عبر ناقل حزامي، ثم يتم تشكيلها بواسطة الناقل الدوار للتشكيل. بعد ذلك، يتم نقل أكياس المواد إلى آلة انتظار الحزام، ثم يتم التقاطها بواسطة روبوت التقاط الأكياس وذراع روبوتية، ونقلها إلى آلية فتح الأكياس. تبلغ سرعة النقل للحزام الناقل 12 م/دقيقة.
⑤·قطع الأكياس: تبدأ آلية قطع الأكياس في العمل، حيث تقوم بقطع عبوة المواد. وتسقط المواد الموجودة داخل العبوة في الكسارة لتتم عملية التكسير، ثم يتم نقلها إلى خزان القابلية للذوبان في الماء بواسطة ناقل لولبي ومزلق متفرع.
⑥·جمع أكياس النفايات: بعد تمزيق كيس المواد، يدور الذراع الميكانيكي للروبوت الممسك لوضع كيس النفايات في صندوق التجميع. وبعد امتلاء صندوق التجميع بالكامل، يتم دفعه يدويًّا للخارج لتجهيزه.
⑦·بعد إلقاء كيس النفايات، يعود الروبوت المخصص لالتقاط الأكياس إلى آلة انتظار الحزام لإجراء عملية التقاط الأكياس، ويكرر الخطوات من 2 إلى 7 بالتسلسل لإتمام عمليات التقاط الأكياس ونقلها وتشكيلها وتمزيقها وتغذية منصة التحميل بأكملها بأكياس المواد.
⑧·جمع الصواني الفارغة ونقلها: بعد التقاط البضائع الموجودة على الصينية ونقلها، يتم نقل الصينية الفارغة إلى مستودع تجميع الصواني بواسطة الناقل الناقل. وبعد اكتمال تجميع الصواني، يتم نقلها إلى الناقل الأسطواني بواسطة الناقل السلسلي، حيث تنتظر مغادرة المركبة. تبلغ سرعة ناقل النقل 9 أمتار في الدقيقة.


