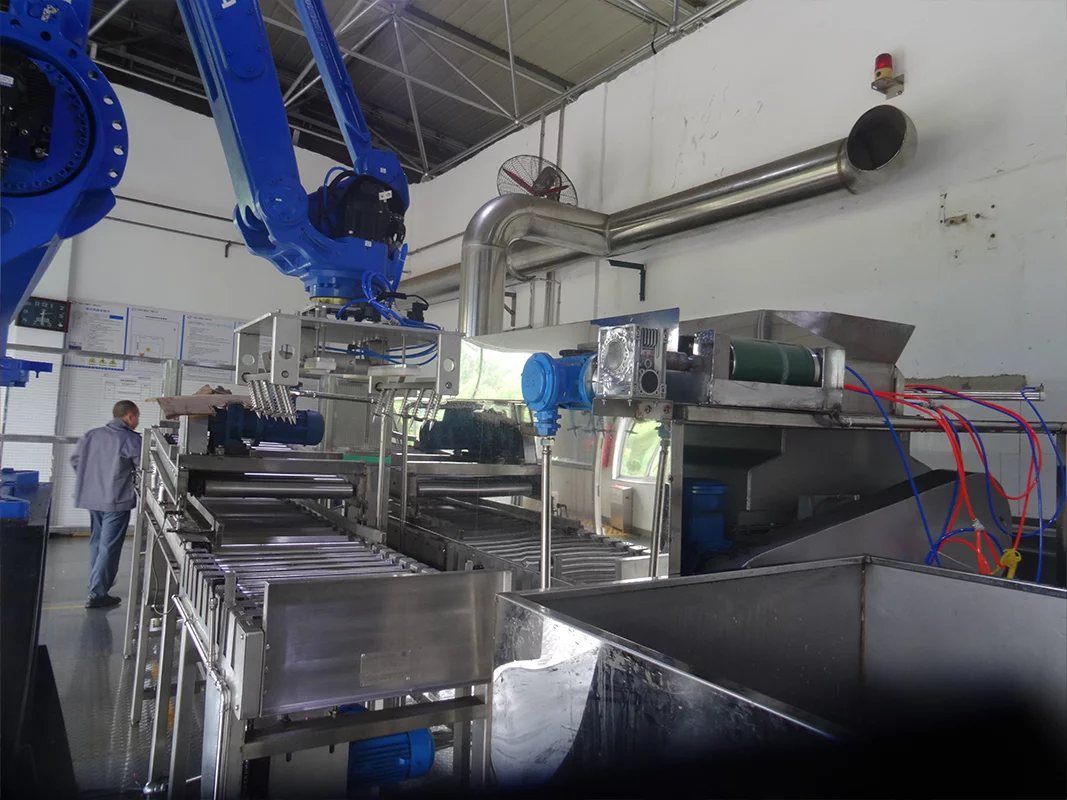
Этот план основан на требованиях к производственному процессу, предоставленных стороной A. Вилочные погрузчики транспортируют паллету с материалами, а промышленные роботы и роботизированные приспособления совместно с системой 3D-видения точно определяют местонахождение и автоматически распаковывают отдельные небольшие упаковки нитрата аммония. Система предварительно обрабатывает и формирует нестандартные упаковки, а промышленные роботы и приспособления автоматически разбивают и удаляют упакованную аммиачную селитру. После измельчения аммиачной селитры на дробилке она транспортируется шнеком к следующему процессу, в результате чего вся система работает без постоянного персонала. Для стабильной и надежной работы необходим только один вилочный погрузчик.
Принципы разработки технических решений:
Один из них - соответствие национальным стандартам безопасности;
Во-вторых, она позволяет сократить штат и повысить эффективность работы предприятий, повысить эффективность труда, снизить затраты предприятия, а также способствовать охране окружающей среды и энергосбережению;
В-третьих, уровень автоматизации и интеллекта в Китае находится, по крайней мере, на уровне лидеров.
Вся система включает в себя транспортировку материалов для лотков, визуальный контроль, роботизированный захват мешков, формирование мешков, их разрыв и сбор отходов.
Сбор и транспортировка пустых паллет. Конкретный процесс выглядит следующим образом:
① Транспортировка паллеты с материалами: После того как вилочный погрузчик переносит всю паллету с материалами на роликовый конвейер, роликовый конвейер временно хранит или транспортирует паллету с материалами. Материалы на паллете передаются на позицию захвата механической рукой с помощью передаточного конвейера, скорость конвейера составляет 9 м/мин.
②-Визуальный контроль: Использование визуальных роботов для определения типа укладки и направления упаковки товаров на паллете, а также связь с роботом-распаковщиком и роботизированной рукой для последующих операций. “
③-Роботизированный захват мешка: Робот-распаковщик и роботизированная рука начинают захватывать и извлекать мешок с материалом через связь с визуальным роботом и переносить его в кожаный мешок.
Ленточный конвейер, производственная мощность: 29,6 тонн/час, вес грейфера: 25-50 кг.
④- Формирование мешка с материалом: Мешок с материалом транспортируется на роликовый конвейер для формирования с помощью ленточного конвейера, а затем формируется роликовым конвейером для формирования. Мешок с материалом транспортируется на ленточный транспортер, затем захватывается роботом для захвата мешков и роботизированной рукой и транспортируется к механизму разрыва мешка. Скорость движения ленточного конвейера составляет 12 м/мин.
⑤ Разрыв мешка: Механизм разрыва мешка начинает работать, разрезая пакет с материалом. Материал внутри пакета попадает в дробилку для измельчения, а затем направляется в резервуар для растворимости воды с помощью шнекового конвейера и разветвленного желоба.
⑥-Сбор мешков с отходами: После разрыва мешка с материалом механическая рука робота-захватчика вращается, чтобы поместить мешок с отходами в ящик для сбора мусора. После того, как мешок будет полностью собран, его вручную выталкивают для обработки.
⑦-После сброса мешка с отходами робот для захвата мешков возвращается к машине для ожидания ленты для захвата мешков, последовательно повторяя шаги 2-7, чтобы завершить захват, транспортировку, придание формы, разрыв мешка и подачу всей паллеты мешков с материалом.
⑧-Сбор и транспортировка пустых лотков: После того как товары на лотке выловлены и транспортированы, пустой лоток передается на склад для сбора лотков с помощью передаточного конвейера. После того как лоток полностью собран, он подается цепным конвейером на барабанный конвейер и ожидает выезда транспортного средства. Скорость движения передаточного конвейера составляет 9 м/мин.


