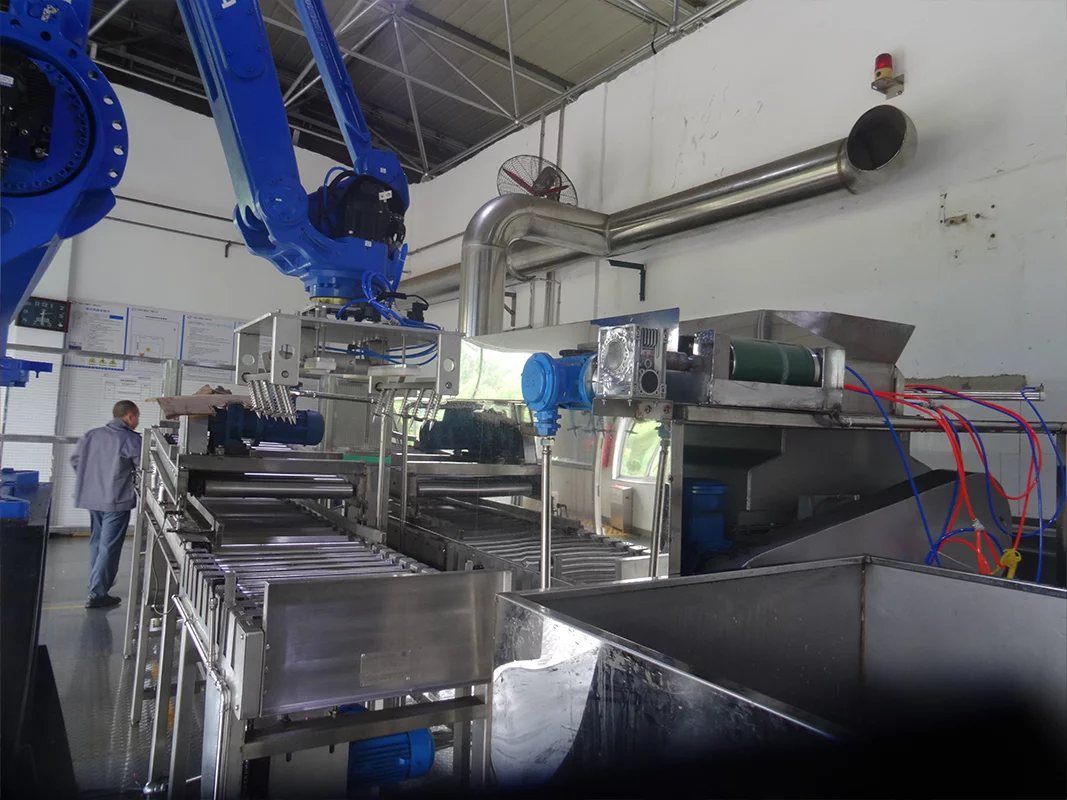
यह योजना पार्टी ए द्वारा प्रदान की गई उत्पादन प्रक्रिया आवश्यकताओं पर आधारित है। फोर्कलिफ्ट सामग्री का एक पैलेट परिवहन करते हैं, और औद्योगिक रोबोट तथा रोबोट फिक्स्चर 3D विज़न निरीक्षण के साथ सहयोग करके अमोनियम नाइट्रेट के व्यक्तिगत छोटे पैकेजों का सटीक पता लगाते हैं और उन्हें स्वचालित रूप से अनपैक करते हैं। यह प्रणाली अनियमित पैकेजों को पूर्व-प्रक्रिया करके आकार देती है, और औद्योगिक रोबोट तथा फिक्स्चर स्वचालित रूप से थैले में बंद अमोनियम नाइट्रेट को तोड़कर हटा देते हैं। क्रशर पर अमोनियम नाइट्रेट के कुचल जाने के बाद, इसे स्क्रू द्वारा अगली प्रक्रिया में भेजा जाता है, जिससे पूरे सिस्टम में स्थायी कर्मियों की आवश्यकता नहीं रहती। स्थिर और विश्वसनीय कार्य के लिए केवल एक फोर्कलिफ्ट कर्मचारी की आवश्यकता होती है।.
तकनीकी समाधान विकसित करने के सिद्धांत:
एक है राष्ट्रीय सुरक्षा मानकों का अनुपालन करना;
दूसरा, यह उद्यमों के लिए कर्मचारियों की संख्या कम कर सकता है और दक्षता बढ़ा सकता है, कार्य दक्षता में सुधार कर सकता है, उद्यमों की लागत कम कर सकता है, और पर्यावरण संरक्षण तथा ऊर्जा संरक्षण को बढ़ावा दे सकता है।;
तीसरा, स्वचालन और बुद्धिमत्ता का स्तर कम से कम चीन में अग्रणी स्तर पर है।.
पूरे सिस्टम में ट्रे सामग्री का परिवहन, दृश्य निरीक्षण, रोबोटिक बैग पकड़ना, बैग आकार देना, बैग तोड़ना और कचरे के बैग का संग्रह शामिल है।
खाली पैलेट्स इकट्ठा करें और परिवहन करें। विशिष्ट प्रक्रिया इस प्रकार है:
① सामग्री के एक पैलेट का परिवहन: जब फोर्कलिफ्ट पूरे पैलेट को रोलर कन्वेयर पर स्थानांतरित कर देता है, तो रोलर कन्वेयर अस्थायी रूप से पैलेट सामग्री को संग्रहीत या परिवहन करता है। पैलेट सामग्री को ट्रांसफर कन्वेयर द्वारा यांत्रिक भुजा पकड़ने की स्थिति में स्थानांतरित किया जाता है, और कन्वेयर की गति 9 मी/मिनट है।.
②·दृश्य निरीक्षण: दृश्य रोबोटों का उपयोग करके पैलेट माल के स्टैकिंग प्रकार और पैकेज दिशा का पता लगाना, और बाद की प्रक्रियाओं के लिए अनपैकिंग रोबोट और रोबोटिक आर्म से लिंक करना।“
③·रोबोटिक बैग पकड़ना: अनपैकिंग रोबोट और रोबोटिक आर्म दृश्य रोबोट के माध्यम से सामग्री के बैग को पकड़ने और पुनः प्राप्त करने के लिए लिंक के जरिए शुरू करते हैं, और इसे चमड़े पर स्थानांतरित करते हैं।
बेल्ट कन्वेयर, उत्पादन क्षमता: 29.6 टन/घंटा, ग्रैब वजन: 25–50 किग्रा।.
④ सामग्री बैग का आकार निर्धारण: सामग्री बैग को बेल्ट कन्वेयर के माध्यम से रोलर आकार निर्धारण कन्वेयर तक ले जाया जाता है, और फिर रोलर आकार निर्धारण कन्वेयर द्वारा आकार दिया जाता है। सामग्री बैग को बेल्ट प्रतीक्षा मशीन तक ले जाया जाता है, और फिर बैग पकड़ने वाले रोबोट और रोबोटिक आर्म द्वारा पकड़ा जाता है, और बैग तोड़ने की यंत्रणा तक ले जाया जाता है। बेल्ट कन्वेयर की परिवहन गति 12 मीटर/मिनट है।.
⑤·बैग तोड़ना: बैग तोड़ने की प्रणाली सक्रिय हो जाती है और सामग्री के पैकेज को काट देती है। पैकेज के अंदर की सामग्री क्रशर में गिर जाती है और फिर स्क्रू कन्वेयर तथा शाखायुक्त च्यूट द्वारा जल घुलनशीलता टैंक में भेजी जाती है।.
⑥·कचरा बैग संग्रह: सामग्री बैग टूटने के बाद, ग्रैबिंग रोबोट की यांत्रिक भुजा घूमकर कचरा बैग को संग्रह बॉक्स में रखती है। कलेक्टर पूरी तरह भर जाने के बाद, इसे प्रसंस्करण के लिए मैन्युअल रूप से बाहर धकेल दिया जाएगा।.
⑦·अपशिष्ट बैग छोड़ने के बाद, बैग पकड़ने वाला रोबोट बैग पकड़ने की प्रक्रिया के लिए बेल्ट प्रतीक्षा मशीन पर लौट आता है, और पूरे पैलेट के सामग्री बैगों का पकड़ना, परिवहन, आकार देना, बैग तोड़ना और खिलाना पूरा करने के लिए क्रमबद्ध रूप से चरण 2 से 7 को दोहराता है।.
⑧·खाली ट्रे का संग्रहण और परिवहन: ट्रे पर रखे माल को पकड़कर और परिवहन करने के बाद, खाली ट्रे को ट्रांसफर कन्वेयर द्वारा ट्रे संग्रहण गोदाम तक भेजा जाता है। ट्रे का पूर्ण संग्रहण होने के बाद, इसे चेन कन्वेयर द्वारा ड्रम कन्वेयर तक भेजा जाता है और वाहन के प्रस्थान का इंतजार करता है। ट्रांसफर कन्वेयर की परिवहन गति 9 मी/मिनट है।.


